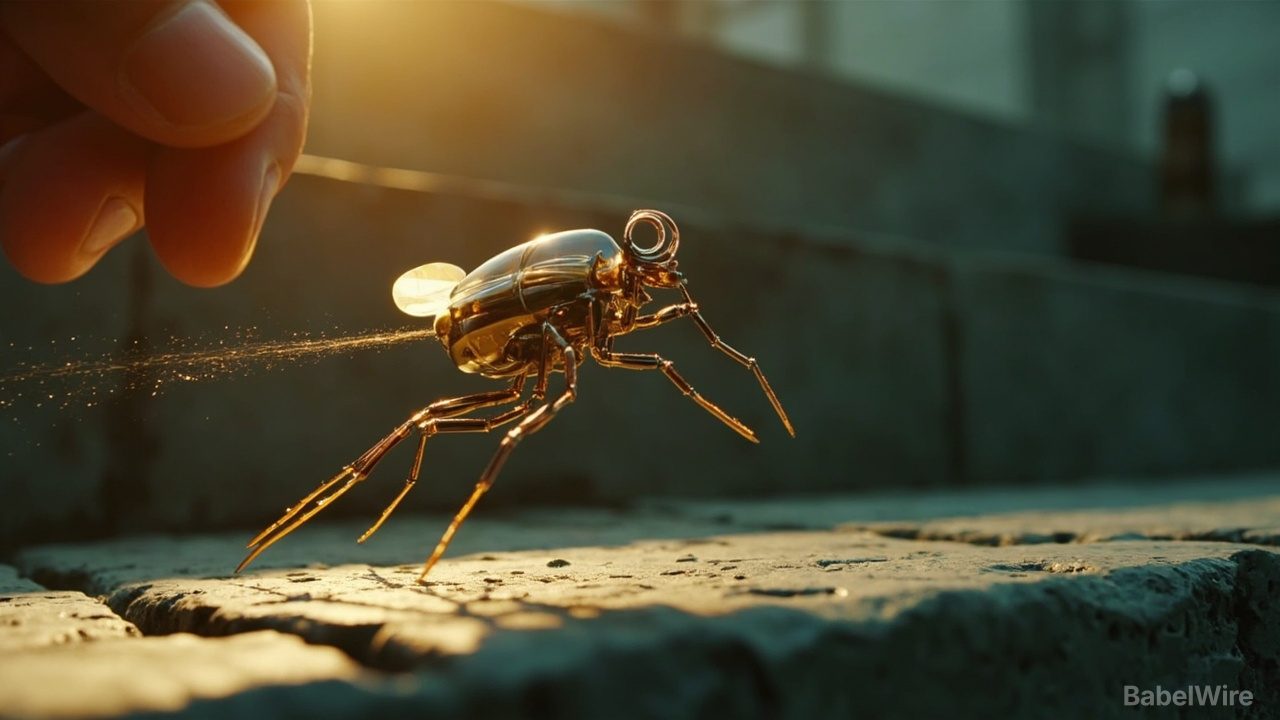
Während sich der Himmel zunehmend mit surrenden, schwebenden Drohnen füllt, lohnt ein Gedanke an den bescheidenen Hüpfroboter. Hüpfen ist bei Insekten und Amphibien eine verbreitete Fortbewegungsform – und fast zwei Größenordnungen energieeffizienter als Fliegen. Eine Mücke muss ständig Energie aufbringen, um in der Luft zu bleiben; ein Floh arbeitet nur, wenn er springt.
Genau diese Effizienz ist das Argument hinter DirectHop, einem rund ein Gramm leichten Roboter von Ingenieuren der University of Washington. Er passt in eine Handfläche, misst etwa 50 Millimeter, kann mehrere Sprünge hintereinander ausführen und springt – mit einer kleinen Rampe als Starthilfe – hoch genug, um eine gängige Treppenstufe zu überwinden.
## Raus aus der Alles-oder-nichts-Feder Die meisten Hüpfroboter sind Flöhen nachempfunden und tatsächlich federgeladen: Sie komprimieren und entladen Teile eines exoskelettartigen Mechanismus. Federn und Verriegelungen bringen beeindruckende Distanzen, doch eine sich entladende Feder kennt nur „alles oder nichts“ – die Sprungweite lässt sich kaum kalibrieren. Zudem sind sie im kleinen Maßstab schwer zu bauen und zu betreiben.
DirectHop verzichtet vollständig auf die Feder. Ein winziger Elektromotor ist über eine Angelschnur an einem Turm befestigt. Beschleunigt der Motor, spult er die Schnur schnell auf und zieht sich am Turm empor, wobei er den Rest des Roboters in die Luft reißt; drei klappbare Beine halten den Motor mit dem Fuß des Roboters in Flucht.
„Wir haben festgestellt, dass ein sehr kleiner Elektromotor schnell genug beschleunigen kann, um einen Sprung direkt anzutreiben – so wie die Beinmuskeln eines Frosches dessen Sprung direkt antreiben“, sagt Erstautor Hanquan (John) Wang, Doktorand der Maschinenbauingenieurwissenschaften. „Und wir haben entdeckt, dass sich über den Motorstrom gezielt bestimmte Sprungweiten erzielen lassen.“ Die Genauigkeit der Sprunghöhe geben die Forschenden mit etwa einem Zentimeter an.
## Landen, aufrichten, neu laden Weil der Roboter in der Luft zum Taumeln neigt, bekam er einen Überrollkäfig. Indem der Motor den Turm hinunterfährt, verschiebt das Team den Schwerpunkt und rollt den Roboter zurück auf seinen Fuß – inspiriert von Dosenschildkröten, die sich mit einem ähnlich geformten Panzer selbst aufrichten. Laut den Forschenden gelingt das in rund 90 Prozent der Fälle und macht den Roboter für den nächsten Sprung bereit.
„Meiner Meinung nach sind die drei härtesten Herausforderungen für Hüpfroboter die Fähigkeit, die Sprunglänge zu variieren, sich selbst aufzurichten und für mehrere Sprünge neu zu laden“, sagt Seniorautor Sawyer Fuller, außerordentlicher Professor für Maschinenbau an der UW. „DirectHop nimmt alle drei Hürden mit einem völlig neuen Design, und wir sind auf einem guten Weg, auch Bordstromversorgung, Steuerung und Navigation anzugehen.“
## Vom Laborprototyp zum Einwegs-Schwarm Der aktuelle Prototyp hat klare Grenzen: Strom kommt über Kabel, und jenseits zufälligen Zuckens kann er sich nicht steuern oder orientieren. Das Team arbeitet an Bord-Solarzellen und einem Akku, einem Vibrationsmotor zum Drehen an Ort und Stelle, winzigen einziehbaren Füßen für den Sprungwinkel sowie einer Bordkamera samt Elektronik.
„Eines unserer Ziele ist das vollständig autonome Treppensteigen“, sagt Fuller. „Eine Kamera erfasst die Treppe, der Prozessor berechnet die nötige Sprunghöhe, der Roboter steuert sich in Position, springt, richtet sich auf, steuert erneut und wiederholt das Ganze.“
Wang schätzt, dass ein voll ausgestatteter DirectHop rund 10 US-Dollar kosten könnte – so klein und billig sind die Komponenten. Zu diesem Preis könnten die Roboter halbwegs wegwerfbare Ergänzungen zu größeren Maschinen sein. „Wir könnten 100 oder sogar 1.000 dieser Roboter ins Feld schicken“, sagt er. „Gehen einige verloren oder fallen aus, ist das kein echtes Scheitern. Der Rest des Trupps erledigt die Aufgabe.“ Anwendungen reichten von der Suche nach Gaslecks in Raffinerien über die Überwachung des Wasser- und Düngerverbrauchs auf Farmen bis zur Erkundung anderer Planeten.
Die Arbeit wird von der National Science Foundation gefördert. Das Team präsentiert DirectHop am 30. September auf der International Conference on Intelligent Robots and Systems (IROS).
Quellen
- heise.deZentimetergenau: Kleiner Roboter kann so hoch springen, wie ihm vorgegeben wird — heise online
- roboticsandautomationnews.comTiny robot developed at the University of Washington can 'precisely control its jump height' — Robotics & Automation News
- techxplore.comTiny robot can precisely control its jump height — TechXplore