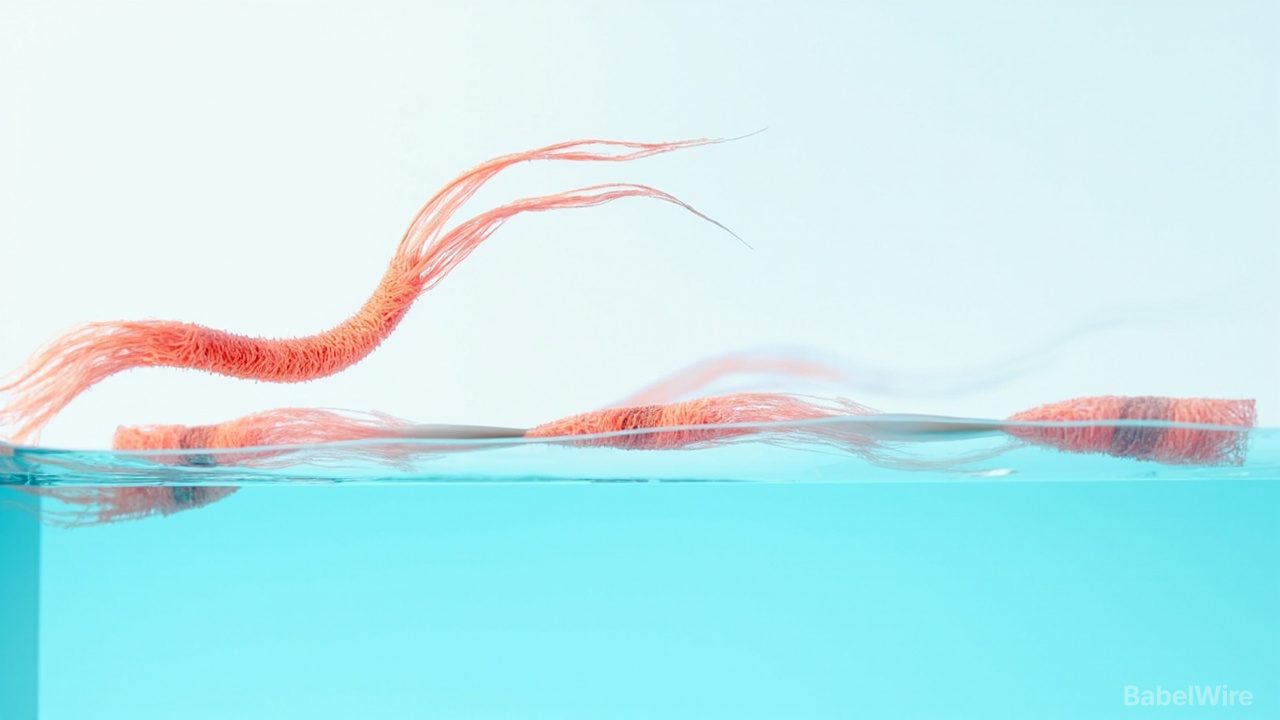
Die Robotik leiht sich ständig etwas von der Biologie, und ein von Golem berichteter Fall beschreibt einen biohybriden Muskel, der springen, schwimmen und gehen kann.
Biohybride Systeme setzen lebende Zellen als Aktuatoren ein. Auf einem Scaffold angesiedeltes Muskelgewebe kontrahiert bei Stimulation — und im Gegensatz zu einem Servo bringt es seine Energiequelle in Form von gespeicherter Stoffwechselenergie selbst mit, müsste dafür aber am Leben erhalten werden. Bislang haben solche Konstrukte meist nur einen Trick gezeigt: einen ringförmig zusammenziehenden Muskel, ein ziehendes Band, einen kleinen undulierenden Schwimmer.
Das neu berichtete Konstrukt soll drei Dinge können: Springen, Schwimmen und Gehen. Das sind keine Varianten einer Bewegung, sondern drei unterschiedliche mechanische Strategien. Springen bedeutet, gegen eine gespeicherte elastische Last einen schnellen Kraftstoß zu erzeugen. Schwimmen bedeutet rhythmische, kraftarme Aktuation gegen eine Flüssigkeit. Gehen bedeutet phasenweise, lasttragende Zyklen, die einen Körper über eine Fläche bewegen. Dass ein einziges gewebliches Konstrukt alles drei liefert, ist der interessante Teil — jede der drei verlangt ein anderes Profil bei Kraft, Timing und Energiemanagement.
Der Reiz des Ansatzes liegt darin, was lebendes Gewebe kann, was synthetische Aktuatoren kaum schaffen: Selbsterhalt und prinzipiell Selbstreparatur, dazu sehr hohe Leistungsdichte für kurze Stöße. Die Kosten sind real: Gewebe braucht ein Medium, überlebt nicht beliebig lange, und seine Kraft ist schwerer zu kalibrieren als die eines Motors.
Warum das zählt: Fortbewegung bleibt der schwerste Teil des Kleinrobotik-Designs, und Aktuatoren legen die Obergrenze dessen fest, was ein Robot kann. Mehrere Bewegungsmodi in einem biologischen Aktuator sind ein Schritt hin zu Robotern, die ihre Fortbewegung umbauen statt auf einen einzigen Gang festgelegt zu sein.
Details bei Golem.