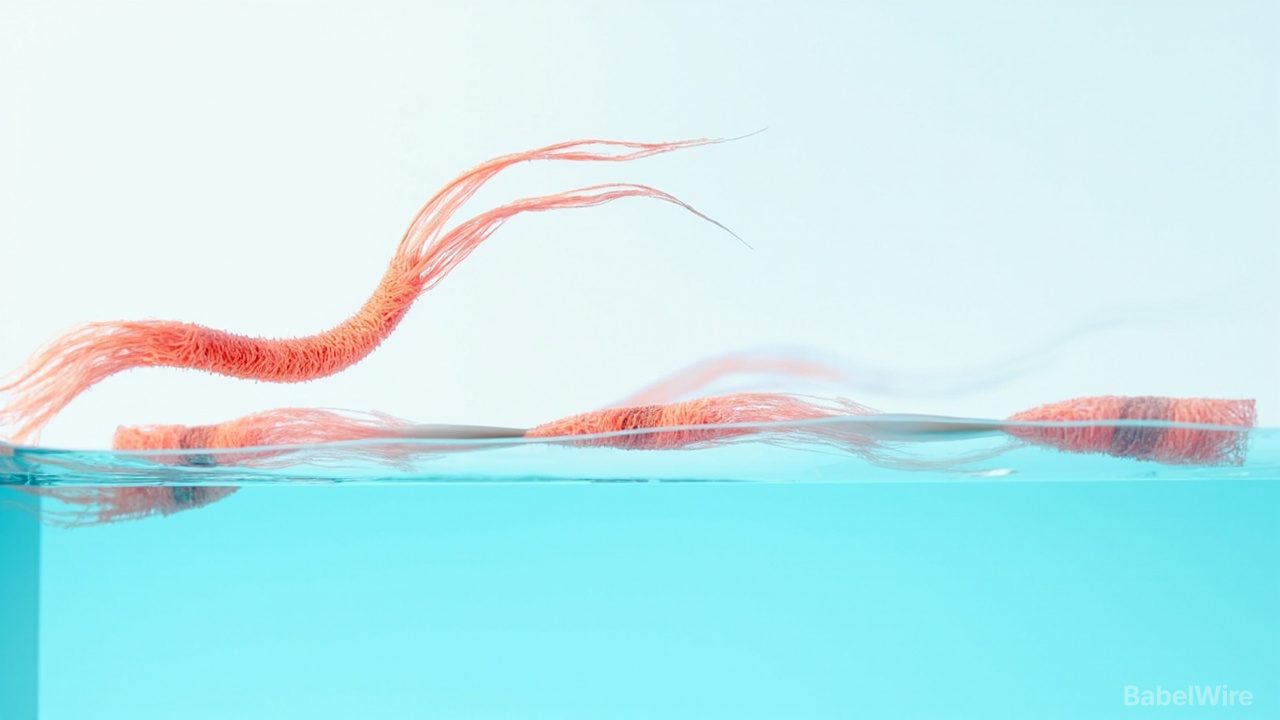
Robotik sürekli biyolojiden ödünç alıyor; Golem'in öne çıkardığı bir çalışma, zıplayabilen, yüzebilen ve yürüyebilen biyohibrit bir kası anlatıyor.
Biyohibrit sistemler, canlı hücreleri aktüatör olarak çalıştırır. Bir iskelete ekilen kas dokusu uyarıldığında kasılır; bir servo'dan farkı, gücün kaynağı olarak kendi metabolik enerjisini taşımasıdır — ama canlı tutulması gerekir. Bugüne kadar bu tür yapılar çoğunlukla tek bir numarayla sınırlıydı: kıstırıcı bir kasılma halkası, çeken bir şerit, dalgalanan küçük bir yüzücü.
Yeni çalışmada anlatılan yapıya üç yetenek atfediliyor: zıplama, yüzme ve yürüme. Bunlar tek bir hareketin varyantları değil, üç farklı mekanik strateji. Zıplama, depolanmış elastik bir yüke karşı ani bir kuvvet patlaması üretmek demek. Yüzme, sıvıya karşı ritmik ve düşük kuvvetli bir aktüatör işi. Yürüme ise fazlı, yük taşıyan devinimlerle bir gövdeyi yüzey üzerinde ilerletmek. Tek bir mühendislik yapısının üçünü de verebilmesi işin ilginç yanı, çünkü her biri kuvvet, zamanlama ve enerji yönetiminde farklı bir profil istiyor.
Yaklaşımın cazibesi, canlı dokunun sentetik aktüatörlerin zorlandığı şeyleri yapmasında: kendini sürdürmesi ve ilke olarak kendini onarması, üstelik kısa sürelerde çok yüksek güç yoğunluğu. Maliyetleri de gerçek: doku bir ortam ister, sonsuza dek yaşamaz ve motorunki gibi kalibre edilmesi zor kuvvet üretir.
Neden önemli: Hareket, küçük ölçekli robot tasarımının en zor kısmıdır ve aktüatörler bir robotun yapabileceğinin tavanını belirler. Tek bir biyolojik aktüatörde birden fazla hareket biçiminin gösterilmesi, bir yürüyüş biçimine kilitlenmeyen hareketini yeniden yapılandırabilen robotlara işaret ediyor.
Ayrıntılar Golem'de.