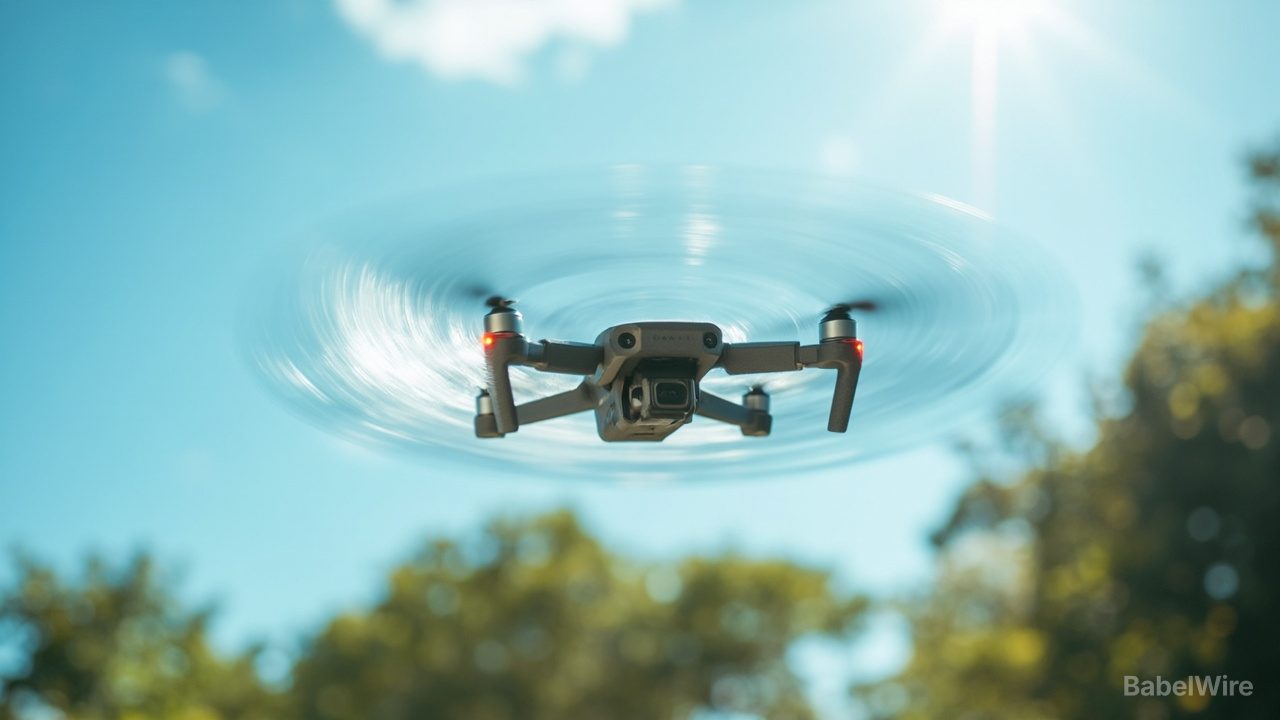
Kaybolan İHA
Hayalet bombardıman uçakları radar izlerini azaltmak için egzotik malzemeler kullanır. Casus uydular insan görüşünün çok ötesinde Dünya yörüngesinde döner. Ancak Northwestern Üniversitesi'nden yeni bir İHA, tespit edilmekten çok daha basit bir şekilde kaçınıyor: arka plana karışana kadar hızla dönerek.
Profesör Emma Alexander ve ekibi tarafından yaratılan Phantom Twist, saniyede 25 devir hızla dönüyor — o kadar hızlı ki insan gözü yalnızca hafif bir pus görüyor. Bir vantilatörün merkez mili ve sehpasının açıkça görülebildiği durumun aksine, Phantom Twist'in her bir parçası dönüyor.
İnsanlar Tarafından Değil, Yapay Zeka Tarafından Tasarlanmış
İHA'nın sıradışı tek motorlu tasarımı, tamamen otomatik bir süreçten ortaya çıktı: 1. Üretken bir yapay zeka milyonlarca olası tasarım yarattı 2. İkinci bir yapay zeka bunları teorik olarak uçabilen ~20.000 tasarıma indirdi 3. İnsan görüşünü modelleyen üçüncü bir yapay zeka, her tasarımın çeşitli arka planlara karşı görünürlüğünü değerlendirdi
Araştırmacılar yalnızca en sonunda, kazanan tasarımı inşa etmek için sürece dahil oldu.
Hareket Bulanıklığı Nasıl Görünmezlik Yaratıyor
"Hareket bulanıklığı temel olarak tüm mekanik bileşenleri hafif bir pus haline getiriyor," diyor Alexander. "Ve eğer dikkat etmezseniz, ortamın parlaklığındaki bu hafif değişikliği gerçekten kaçırabilirsiniz."
İHA yalnızca 30 gram ağırlığında ve avuç içine sığıyor. Bileşenleri, dönerken hiçbiri görsel olarak örtüşmeyecek şekilde dağıtılmış, bu da bulanıklık etkisini en üst düzeye çıkarıyor.
Sınırlamalar
Uzmanlar bu görünmezliğin ödünleşimleri olduğunu belirtiyor. İnce tasarım, görünür hale gelmeden sensör veya yük taşıyamaz. Dönmenin jiroskopik etkisi hızlı yön değişikliklerini zorlaştırıyor — Phantom Twist şu anda yalnızca sabit bir şekilde havada asılı kalabiliyor. Göz görmese de kulaklar onu rahatlıkla duyabiliyor.
Ekip, şeffaf bileşenler ve daha fazla yapay zeka iyileştirmesinin görünürlük azaltmayı daha da iyileştirebileceğine inanıyor.
Phantom Twist, 16 Temmuz'da Avustralya'nın Sidney kentinde düzenlenen Robotik: Bilim ve Sistemler (RSS) konferansında sunuldu.