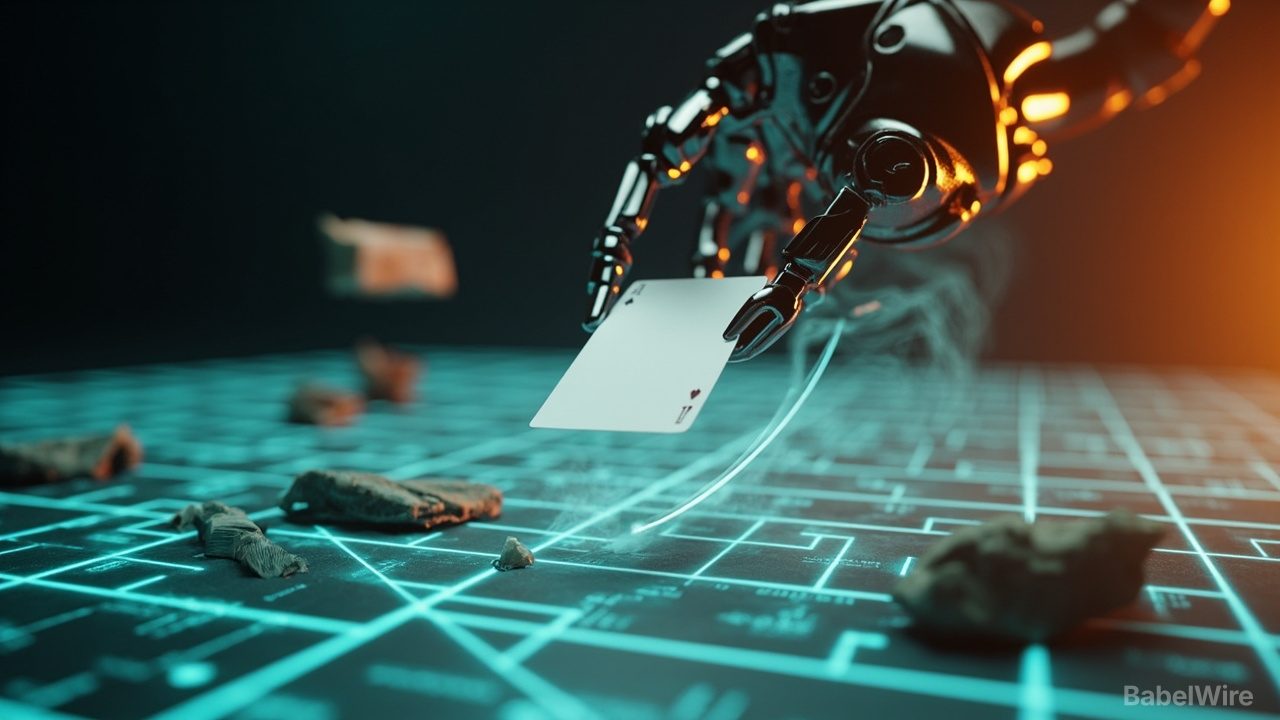
Das Robotik-Simulationsteam von Google DeepMind hat am 6. November MuJoCo 4.0.0 veröffentlicht und die Version am Folgetag angekündigt. Es ist die erste Hauptversion seit MuJoCo 3.0 im Jahr 2023 — dazwischen liegen 39 Releases —, und das Team hat die 4.0 bewusst für einen großen Schritt zurückgehalten statt für einen Kompatibilitätsbruch. MuJoCo Playground 1.0 erschien zeitgleich, und das Repository kletterte am 10. November in GitHubs Trending-Liste.
Kernstück sind Speculative Contacts, aktiviert über ein einziges Flag. Konventionelle Kollisionserkennung sieht einen Kontakt erst, wenn sich zwei Formen bereits überlappen; bei großen Zeitschritten kann ein schnelles oder dünnes Objekt deshalb zwischen zwei Schritten glatt durch ein Hindernis fahren. Speculative Contacts tasten die Bahn schnell bewegter Geometrie innerhalb eines Schritts vorab ab, halten Körper auf der getrennten Seite und erzeugen bis zu vier Kontaktpunkte, sodass eine dünne Platte flach landet, ohne den Zeitschritt zu verkleinern. In den Tests des Teams fing ein Roboterarm eine 0,7 mm dünne Spielkarte, die mit über 2 m/s fiel, bei einem Zeitschritt von 16 ms jedes Mal — konventionelle Erkennung verliert sie oberhalb von 8 ms. Treppensteigen humanoider Roboter und das Greifen dünner Objekte liefen 6- bis 9-mal schneller, weil größere Zeitschritte nutzbar wurden. In 4.0 gilt das für konvexe Primitive und Meshes, nur auf der CPU; Höhenfelder, Signed Distance Fields, Flexes, MJX und MuJoCo Warp sollen folgen.
Weiche Körper verlassen die experimentellen Plugins und werden native Deformables, implizit zusammen mit starren Körpern, Gelenken und Sehnen gelöst. Ein neuer diskreter Integrator hält steife Kabel, dünne Schalen und 3D-Festkörper bei 5- bis 10-fach größeren Zeitschritten stabil; Stoff lässt sich mit IPC-Kontakt durchstoßfrei machen; und Plastizität kommt hinzu — Gelenke und Sehnen fließen oberhalb einer Schwelle dauerhaft, ein Draht bleibt also gebogen, Ton behält die Delle, Metallfolie und gefaltetes Papier behalten ihre Knicke. Eindimensionale elastische Stäbe mit Biegung und Torsion treffen die Cantilever-Ablenkung aus dem Lehrbuch auf 0,5% genau, auf CPU wie auf Warp, und ersetzen das alte composite-Element und das Kabel-Plugin.
Der jahrzehntealte Viewer mit fest verdrahtetem OpenGL 1.5 wird abgelöst. MuJoCo Studio verlässt den Experimental-Ordner als C++- und Python-SDK aus kombinierbaren Simulations-, Dear-ImGui- und Rendering-Bausteinen, mit einer Standard-Studio-App, Hot Reload für Plugins und Modelldateien bei laufender Simulation und einem Web-Modus, der eine Live-Sitzung in den Browser streamt, wo eine Kollegin die Steuerung übernehmen kann. Das Rendering wechselt zu Filament mit Metallic-Roughness-Materialien, Image-Based Lighting und weichen Schatten; jedes Modell öffnet sich unter live.mujoco.org ohne Installation. Der alte simulate-Viewer bleibt im Wartungsmodus.
Zum Maßstab: Die Engine verzeichnet rund 3,6 Millionen PyPI-Downloads pro Monat, mehr als 16.000 GitHub-Sterne und seit 3.0 etwa 2.000 Commits von über 45 externen Beitragenden. Der Kollisions-Stack wurde über die 3.x-Reihe neu gebaut — native konvexe Kollision statt libccd, Mehrpunktkontakte als Standard, multithreaded Kollision und Solver, rund 4-facher Speedup —, und Speculative Contacts sind das Ziel dieser Arbeit.
Das Upgrade ist nicht gratis. Vor der Installation von 4.0 ist pip uninstall nötig; Python 3.10 wird nicht mehr unterstützt, 3.11 bis 3.15 bleiben; das composite-Element, die Elastizitäts-Plugins für Kabel und Schalen sowie flexvert-Gleichungen entfallen zugunsten von flexcomp; die Wickelregel für Sehnen-Seitensites hat sich geändert, was bestehende Modelle verschieben kann; RK4 ist für Kugel- und Freigelenke nun korrekt vierter Ordnung, was diese Simulationen verändert; und der Compiler lehnt jetzt einige Modelle ab, die zuvor luden. Nachgelagerte Bibliotheken wie mink, mjlab und MuJoCo MPC brauchen womöglich eigene Releases. Die Lizenz bleibt Apache-2.0, und das Robotik-Ökosystem — NVIDIA, Disney Research, Toyota Research Institute am Newton-Projekt unter der Linux Foundation — baut weiter auf demselben Kern.



