Google DeepMind stellte am 10. November Gemini Robotics 2.5 vor — nach eigenen Angaben sein bislang leistungsfähigstes Vision-Language-Action-Modell (VLA). Es kombiniert eine 'Actions'-Komponente, die die Hände und Arme eines Roboters steuert, mit Gemini Robotics ER, einem Modell für verkörperte Schlussfolgerungen, das mehrstufige Arbeitsabläufe verfolgt.
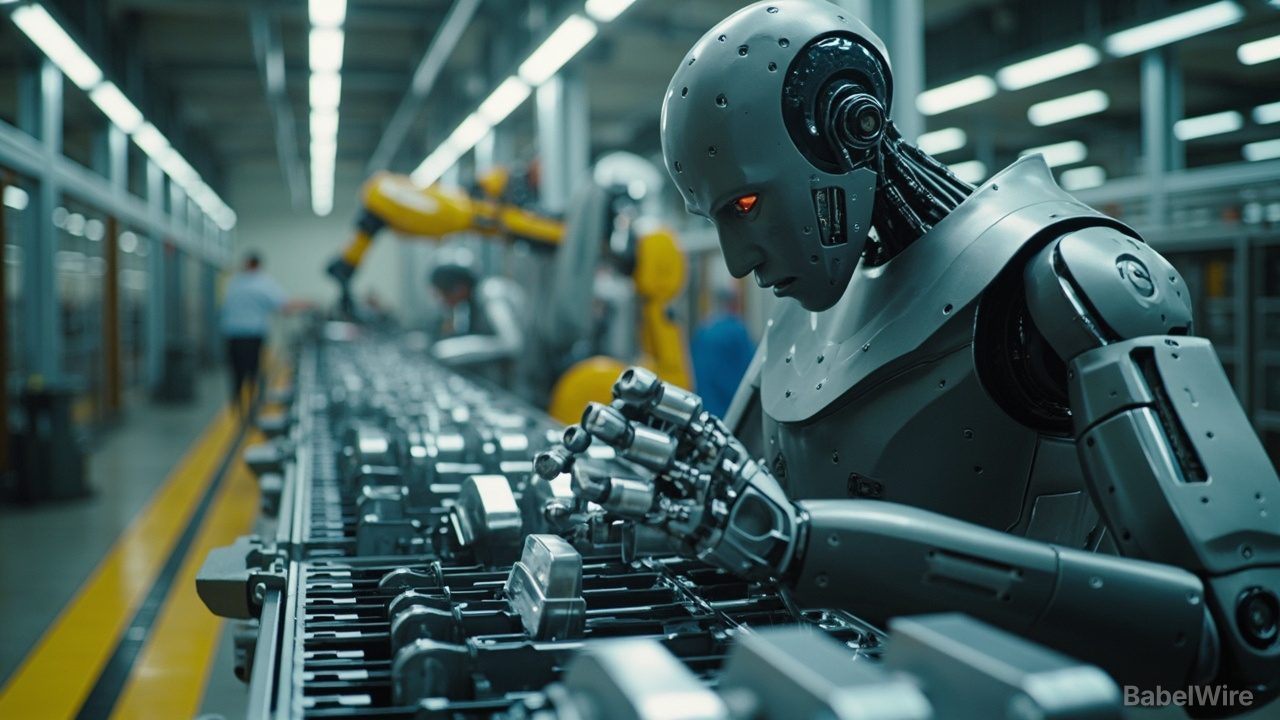
Das auffälligste Ergebnis stammt aus einem Praxisversuch auf aktiven Mercedes-Benz-Produktionslinien in Kecskemét (Ungarn) und Sindelfingen (Deutschland). Dort übernahm der humanoide Roboter Apollo 2 von Apptronik mit Gemini Robotics 2.5 das 'automotive kitting': Er greift Metallhalterungen aus Sammelbehältern und sortiert sie in Sequenzbehältern in genau der Reihenfolge, die jedes Fahrzeug auf der Linie benötigt. DeepMind meldet eine Erfolgsquote von 96 Prozent; der Roboter korrigiert Lücken selbst.
Über mehr als 200 getestete Aufgaben — vom Servieren mit der Zange über das Binden einer Schleife bis zum Pipettieren von Flüssigkeit — erreichte das Modell laut DeepMind 30 bis 100 Prozent höhere Erfolgsraten als frühere Baselines und erledigte Aufgaben 20 bis 30 Prozent schneller. Auch die Sicherheit verbesserte sich: Die Steuerung um Hindernisse hob sichere Abschlüsse um 33 Prozent, in der Nähe von Menschen um 43 Prozent.
Vieles davon schreibt DeepMind dem Modell Gemini 4 Argon zu, das als Simulations-Engine diente und Tausende synthetische Übungsläufe sowie digitale Zwillinge erzeugte. Zudem veröffentlichte das Team ASIMOV-Jailbreak, einen robotikspezifischen Benchmark; Argon widerstehe 99,5 Prozent der Angriffe, gegenüber 82 Prozent beim Vorgänger.
Einschränkungen: Es handelt sich um einen Machbarkeitsnachweis, nicht um einen vollständigen Produktionseinsatz, und 96 Prozent lassen eine relevante Fehlerquote. DeepMind nennt das Schließen der Lücke zu nahezu perfekter Zuverlässigkeit als nächste Hürde. Das Modell wird nun an Robotikpartner ausgerollt.
